


基于 Wi-Fi 7 的移动机器人边缘 AI 视觉部署方案
在移动机器人上部署边缘AI视觉系统,会面临诸多实际工程难题,这些挑战早已不限于模型精度层面。在仓库、工厂、医院等量产应用场景中,研发团队必须充分考量无线连接限制、环境多变性,以及将机器学习模型部署至嵌入式硬件的各类复杂问题。
在近期举办的联合线上研讨会上,希来凯思技术(Silex Technology)与Edge Impulse探讨了如何依托EP-200Q嵌入式平台以及Edge Impulse边缘AI开发平台,打通原型开发到量产落地之间的壁垒。
本次分享重点讲解边缘AI工作流与搭载Wi?Fi 7的硬件如何协同运作,为移动机器人应用打造稳定可靠的机器视觉系统。
嵌入式视觉系统的边缘AI开发
Edge Impulse展示了其端到端边缘AI MLOps平台。该平台旨在协助研发团队完成全流程工作:从原始传感器数据采集,直至将机器学习模型部署到边缘设备。
工作流程包含:
-
- · 从传感器、资产设备以及PLC采集数据
- · 借助机器学习工具与框架进行模型开发
- · 边缘AI模型的训练与验证
该平台支持多种部署载体,方便团队在各类嵌入式系统上开发并落地边缘AI应用。
边缘AI核心机器学习基础概念
本次研讨会同时讲解了边缘AI系统所采用的主流机器学习基础方案:
-
- · 监督学习:分类、回归、目标检测
- · 无监督学习:聚类、图像分割、异常检测
- · 强化学习:机器人、控制系统以及基于决策的应用
以上技术广泛应用于边缘AI视觉系统以及各类依托传感器的机器学习项目。
联网移动机器人视觉系统面临的挑战
本次研讨会重点探讨搭载视觉功能的联网移动机器人系统在部署过程中的各类复杂难题。
通信与连接相关挑战
-
- · 在多个无线接入点之间实现无缝漫游
- · 2.4GHz频段存在无线信道拥堵问题
- · 机器人移动作业过程中保持稳定连接
动态运行环境带来的难题
-
- · 环境条件持续变化
- · 真实场景下感知存在不确定性
- · AI模型泛化能力有限,难以适配多样的实际工况
上述挑战会直接影响搭载边缘AI视觉系统的工业移动机器人运行可靠性。
面向移动机器人的可靠无线通信
本次分享着重指出:无线连接是移动机器人系统设计的核心组成部分,而非辅助组件。
稳定可靠的通信能够实现:
-
- · 实时无线控制与状态监控
- · 移动机器人持续上传系统反馈数据
- · 远程维护与故障诊断
- · 降低设备现场运行过程中的人工介入需求
通信不稳定会干扰系统运行,对于要求不间断工作的关键任务型机器人应用而言,影响尤为突出。
Silex 的EP-200Q产品介绍
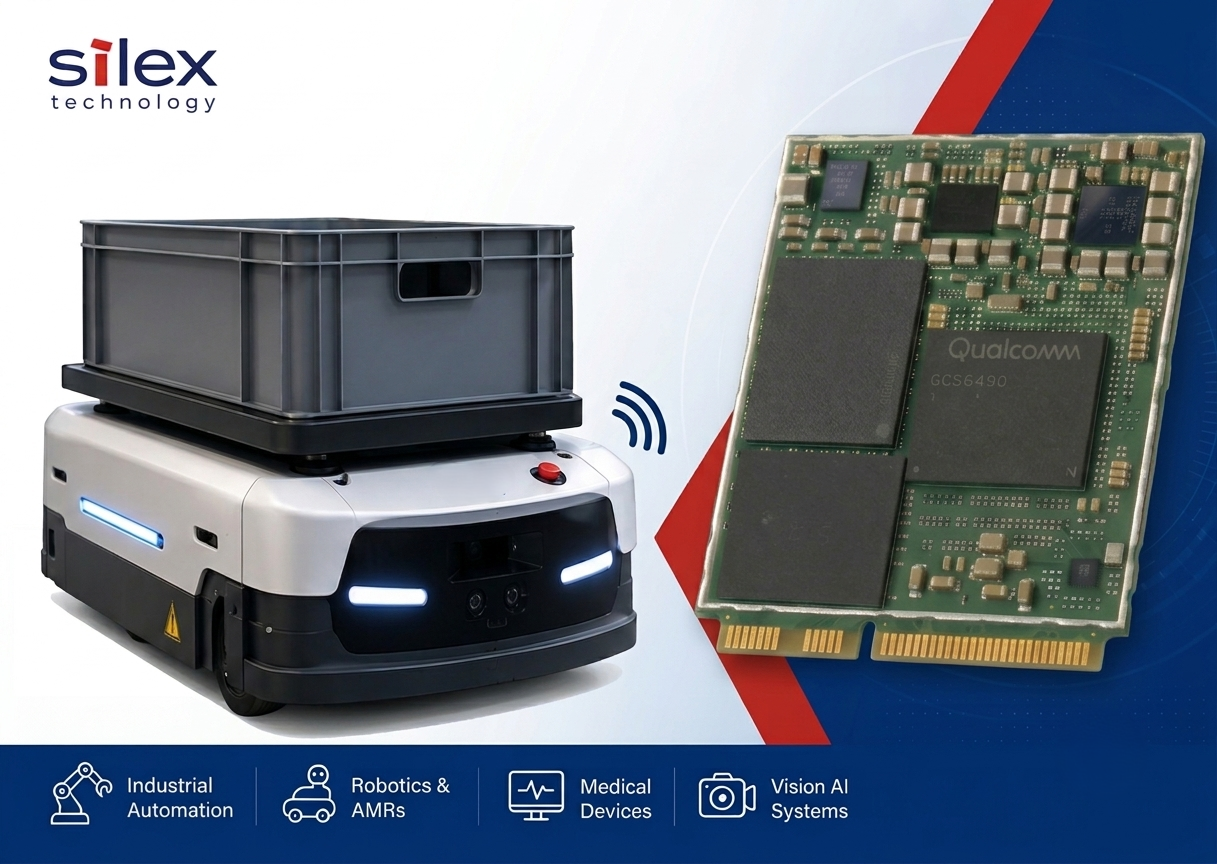
希来凯思技术推出EP-200Q系统级模组(SoM),专为边缘AI视觉与嵌入式机器人应用打造。
主要硬件特性:
-
- · 基于高通平台的嵌入式架构,配套Linux Yocto SDK
- · 集成Wi-Fi 7驱动(SX-PCEBE,基于QCC2076的2×2三频模组)
- · 算力12 TOPS的NPU,用于边缘AI推理运算
- · 5路MIPI CSI-2摄像头接口

EP-200Q提供多种硬件形态,包含系统级模组(SoM)、SMARC规格以及EVK评估套件,可满足原型搭建与开发需求。
面向工业通信的Wi-Fi 7特性
研讨会介绍了EP-200Q平台搭载的Wi?Fi 7核心能力:
-
- · 多链路操作(MLO,Multi?Link Operation):支持多频段并发连接
- · 前导码打孔(Preamble puncturing):提升抗干扰能力
- · 多资源单元(Multi-RU):提升频谱利用率,降低信道拥堵影响
以上特性可优化高密度、动态射频环境下的无线通信表现。
Edge Impulse 与希来凯思联合开发方案
EP-200Q评估套件已对接Edge Impulse平台,简化边缘AI视觉系统的开发流程。
该一体化方案支持:
-
- · 机器视觉应用快速原型开发
- · 完成模型训练,并将模型部署至嵌入式硬件
- · 在目标设备上验证实际工况性能
软硬件相结合的方案,能够帮助研发团队加快面向工业及机器人场景的嵌入式边缘AI应用开发。
 |
作者:STC 市场部 发布时间:2026/11/13 10:22:25 围绕 AI 驱动型机器人展开讨论时,人们常常最先提出一个问题: “我需要多强的 AI 算力?” |
 |
作者:STC 市场部 发布时间:2025/12/16 13:40:58 人工智能(AI)正在改变机器理解世界的方式——这种变革不仅发生在云端,也越来越多地直接发生在设备端。 |
